根据指令(r, )(r≥0,-180°<≤180°),机器人在平面上能完成下列动作:先原地旋转角度(按逆时针方向旋转,为正;按顺时针方向旋转,为负),再朝其面对的方向沿直线行走距离r.
(1)机器人位于直角坐标系的坐标原点,且面对x轴正方向,试给机器人下一个指令,使其移动到点(4,4);
(2)机器人在完成(1)中的指令后,发现在点(17,0)处有一小球正向坐标原点匀速直线滚动.已知小球滚动的速度为机器人直线行走速度的2倍,若忽略机器人原地旋转所需的时间,问机器人最快可在何处截住小球?并给出机器人截住小球所需的指令.(取cos81.87°= )
科目:高中数学 来源:教材完全解读 高中数学 必修5(人教B版课标版) 人教B版课标版 题型:044
根据指令(r,θ)(r≥0,-180°<θ≤180°),机器人在平面上能完成下列动作:先原地旋转角度θ(θ为正时,按逆时针方向旋转θ;θ为负时,按顺时针方向旋转θ),再朝其面对的方向沿直线行走距离r.
(1)现机器人在直角坐标系的原点,且面对x轴正方向.试给机器人下1个指令,使其移动到点A(4,4);
(2)机器人在完成该指令后,发现在点(17,0)处有1小球正向坐标原点作匀速直线运动.已知小球运动的速度为机器人直线行走速率的2倍,若忽略机器人原地旋转所需的时间,问机器人最快可在何处截住小球?并给出机器人截住小球所需的指令.(结果精确到小数点后2位)
查看答案和解析>>
科目:高中数学 来源: 题型:044
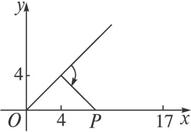
如图所示,根据指令
(r,θ)(r≥0,-180°≤θ≤180°),机器人在平面上能完成下列动作:先原地旋转角度
θ(θ为正时,按逆时针方向旋转θ,θ为负时,按顺时针方向旋转|θ|),再朝其面对的方向沿直线行走距离r.(1)
现机器人在直角坐标系的坐标原点,且面对x轴正方向,试给机器人下一个指令,使其移动到点(4,4).(2)
机器人在完成该指令后,发现在点(17,0)处有一个小球正向坐标原点作匀速直线滚动,已知小球滚动的速度为机器人直线行走速度的2倍,若忽略机器人原地旋转所需的时间,问机器人最快可在何处截住小球?并给出机器人截住小球所需的指令(结果精确到小数点后两位).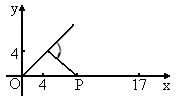
查看答案和解析>>
科目:高中数学 来源: 题型:
先原地旋转角度θ(θ为正时,按逆时针方向旋转θ,θ为负时,按顺时针方向旋转|θ|),再朝其面对的方向沿直线行走距离r.
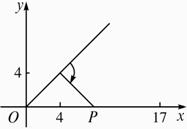
(1)现机器人在直角坐标系的坐标原点,且面对x轴正方向,试给机器人下一个指令,使其移动到点(4,4).
(2)机器人在完成该指令后,发现在点(17,0)处有一个小球正向坐标原点作匀速直线滚动,已知小球滚动的速度为机器人直线行走速度的2倍,若忽略机器人原地旋转所需的时间,问机器人最快可在何处截住小球?并给出机器人截住小球所需的指令(结果精确到小数点后两位).
查看答案和解析>>
科目:高中数学 来源: 题型:
先原地旋转角度θ(θ为正时,按逆时针方向旋转θ,θ为负时,按顺时针方向旋转|θ|),再朝其面对的方向沿直线行走距离r.
(1)现机器人在直角坐标系的坐标原点,且面对x轴正方向,试给机器人下一个指令,使其移动到点(4,4).
(2)机器人在完成该指令后,发现在点(17,0)处有一个小球正向坐标原点作匀速直线滚动,已知小球滚动的速度为机器人直线行走速度的2倍,若忽略机器人原地旋转所需的时间,问机器人最快可在何处截住小球?并给出机器人截住小球所需的指令.(结果精确到小数点后两位)
查看答案和解析>>
湖北省互联网违法和不良信息举报平台 | 网上有害信息举报专区 | 电信诈骗举报专区 | 涉历史虚无主义有害信息举报专区 | 涉企侵权举报专区
违法和不良信息举报电话:027-86699610 举报邮箱:58377363@163.com