题目列表(包括答案和解析)
(2013上海松江区期末).(6分)如 图所示,某小组同学利用DIS实验装置研究支架上力的分解。A、B为两个相同的双向力传感器,该型号传感器在受到拉力时读数为正,受到压力时读数为负。A连接质量不计的细绳,可沿固定的板做圆弧形移动。B固定不动,通过光滑铰链连接长0.3m的杆。将细绳连接在杆右端O点构成支架。保持杆在水平方向,按如下步骤操作:
①测量绳子与水平杆的夹角∠AOB=θ
②对两个传感器进行调零
③用另一绳在O点悬挂在一个钩码,记录两个传感器读数
④取下钩码,移动传感器A改变θ角
重复上述①②③④,得到图示表格a。
(1)根据表格a,A传感器对应的是表中力 (填“F1”或“F2”)。钩码质量为 kg(保留1位有效数字)。
(2)某次操作中,有同学使用相同器材实验,但将传感器调零后再接上支架,其后按①③④步骤重复实验,得到图示表格b,则表格空缺处数据应接近 。


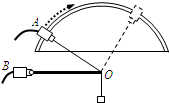 如图所示,某小组同学利用DIS实验装置研究支架上力的分解.A、B为两个相同的双向力传感器,该型号传感器在受到拉力时读数为正,受到压力时读数为负.A连接质量不计的细绳,可沿固定的板做圆弧形移动.B固定不动,通过光滑铰链连接长0.3m的杆.将细绳连接在杆右端O点构成支架.保持杆在水平方向,按如下步骤操作:
| F1 | 1.001 | 0.580 | … | 1.002 | … |
| F2 | -0.868 | -0.291 | … | 0.865 | … |
| θ | 30° | 60° | … | 150° | … |
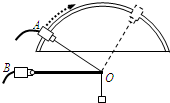 如图所示,某小组同学利用DIS实验装置研究支架上力的分解.A、B为两个相同的双向力传感器,该型号传感器在受到拉力时读数为正,受到压力时读数为负.A连接质量不计的细绳,可沿固定的板做圆弧形移动.B固定不动,通过光滑铰链连接长0.3m的杆.将细绳连接在杆右端O点构成支架.保持杆在水平方向,按如下步骤操作:
| F1 | 1.001 | 0.580 | … | 1.002 | … |
| F2 | -0.868 | -0.291 | … | 0.865 | … |
| θ | 30° | 60° | … | 150° | … |
| F1 | 1.103 | … | |
| F2 | … | … | … |
| θ | 30° | 60° | … |
 如图所示,O是半径为R的光滑圆弧轨道的最低点,A、B为两个相同的小球(可视为质点),将A放在O点正上方h处,将B放在离O点很近的轨道上,让A、B同时从静止开始释放(不计空气阻力),正好在O点相遇,则h的高度最小是多少?

湖北省互联网违法和不良信息举报平台 | 网上有害信息举报专区 | 电信诈骗举报专区 | 涉历史虚无主义有害信息举报专区 | 涉企侵权举报专区
违法和不良信息举报电话:027-86699610 举报邮箱:58377363@163.com