题目列表(包括答案和解析)
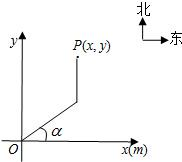 根据程序设定,机器人在平面上能完成下列动作:先从原点O沿正东偏北α(0≤α≤
| π |
| 2 |
A、
| ||||||
B、
| ||||||
C、
| ||||||
D、
|
 )方向行走一段时间后,再向正北方向行走一段时间,但α的大小以及何时改变方向不定.如右图.假定机器人行走速度为10米/分钟,设机器人行走2分钟时的可能落点区域为S,则S可以用不等式组表示为( )


(09年西城区抽样文)根据程序设定,机器人在平面上能完成下列动作:先从原点O沿正东偏北 (
 )方向行走一段时间后,再向正北方向行走一段时间,但的大小以及何时改变方向不定. 如右图. 假定机器人行走速度为10米/分钟,设机器人行走2分钟时的可能落点区域为S,则S可以用不等式组表示为( )
A.  B.

 C.
 D.

湖北省互联网违法和不良信息举报平台 | 网上有害信息举报专区 | 电信诈骗举报专区 | 涉历史虚无主义有害信息举报专区 | 涉企侵权举报专区
违法和不良信息举报电话:027-86699610 举报邮箱:58377363@163.com