水平 力臂 平衡螺母 右 钩码 左 【查看更多】


题目列表(包括答案和解析)

做杠杆平衡实验时;
(1)在挂钩码前,先要调节杠杆在水平位置平衡.
(2)在调节杠杆平衡时,若杠杆的右端向上翘起,这时应该调节左端的螺母往
右
右
移动或右端的螺母往
右
右
移动,才能达到平衡.(填“左”或“右”)
(3)某人在调节好杠杆平衡后,用弹簧秤和钩码来验证杠杆平衡条件F1×L1=F2×L2.他把实验数据分别填入下面表格内,结果发现
F1×L1≠F2×L2
F1×L1≠F2×L2
,这说明了该同学在实验中之的错误是
拉力与杠杆不垂直
拉力与杠杆不垂直
,以至造成
拉力力臂不等于支点到拉力作用点的距离
拉力力臂不等于支点到拉力作用点的距离

实验序号 动力(F1)
(牛)
动力臂(l1)
(厘米)
阻力(F2)
(牛)
阻力臂(l2)
(厘米)
1 4.4 2 2 4
2 8.9 4 2 4
3 13.2 6 2 4

查看答案和解析>>

“研究杠杆平衡条件”的实验中
(1)实验前,发现杠杆处于如图所示位置,为了使杠杆在水平位置平衡,应将杠杆右端的平衡螺母向
右
右
移动(选填“右”或“左”),使杠杆在水平位置平衡的目的是
便于测量力臂大小
便于测量力臂大小
.
(2)杠杆平衡后,若在a点挂2个50g的钩码,那么在b点应挂
3
3
个50g的钩码才能使杠杆恢复平衡.
(3)根据杠杆平衡条件在下列空格处填上适当的数据
实验次数 动力(牛) 动力臂(厘米) 阻力(牛) 阻力臂(厘米)
1 1.47 4 8
2 1.96 4 0.98
3 10 3.92 5

查看答案和解析>>

“研究杠杆平衡条件”的实验可采用如图所示的装置.实验时让横杆AB在水平位置平衡,这样做的好处是
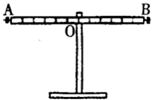
便于测量力臂,同时消除杠杆自重对杠杆平衡的影响
.若在未挂重物时观察到B端偏低,这时可将B端螺母向
左
左
(左/右)调.若在E点挂三个钩码,每个钩码的质量为50g,则在C点应挂
6
6
只钩码杠杆才能平衡;若C点不挂钩码,改用弹簧测力计在D点拉,为使杠杆水平平衡,弹簧测力计的最小拉力应为
3
3
N,拉力的方向应
竖直向上
竖直向上
.

查看答案和解析>>

研究杠杆平衡条件的实验装置如图所示,在未挂钩码时,发现杠杆左端下沉,应将横梁右端的螺母向
右
右
边旋一些,使杠杆在
水平
水平
位置平衡,目的是
使力臂在杠杆上,方便读取力臂
使力臂在杠杆上,方便读取力臂
.

查看答案和解析>>

在探究“杠杆平衡条件”的实验中:
(1)某同学将杠杆悬挂起来,发现杠杆的右端低,左端高,他应该将杠杆两端的平衡螺母向
左
左
调节,使杠杆在
水平
水平
位置平衡.
(2)在杠杆两端挂钩码,不断改变动力或动力臂的大小,调节阻力或阻力臂的大小,使杠杆在原来的位置重新平衡,记录数据如下表:
实验次序动力F1/N动力臂L1/cm阻力F2/N阻力臂L2/cm
12.051.010
22.0102.010
33.0102.015
根据表中的数据你得出杠杆的平衡条件是:
F1L1=F2L2
F1L1=F2L2
.
(3)根据第2次实验数据有同学得出杠杆的平衡条件是:动力+动力臂=阻力+阻力臂.他得出此错误结论的原因是:
将不同的物理量进行了加法运算.
将不同的物理量进行了加法运算.
.

查看答案和解析>>


同步练习册答案