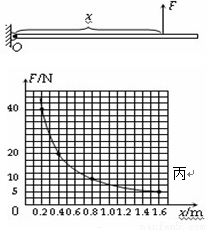
18.如图6所示.长1.6m.粗细均匀的金属杆可以绕O点在竖直平面内自由转动.一拉力--位移传感器竖直作用在杆上.并能使杆始终保持水平平衡.该传感器显示其拉力F与作用点到O点距离x的变化关系如图7所示.据图可知金属杆重 A.5 N B.10 N C.20 N D.40 N 查看更多


题目列表(包括答案和解析)

如图6所示,长1.6m、粗细均匀的金属杆可以绕O点在竖直平面内自由转动,一拉力――位移传感器竖直作用在杆上,并能使杆始终保持水平平衡。该传感器显示其拉力F与作用点到O点距离x的变化关系如图7所示。据图可知金属杆重

     A.5 N         B.10 N       C.20 N        D.40 N

查看答案和解析>>

(共5分)如下图甲所示,小明在探究“杠杆的平衡条件”实验中所用的实验器材有:杠杆、支架、弹簧测力计、刻度尺、细线和质量相同的钩码若干个。
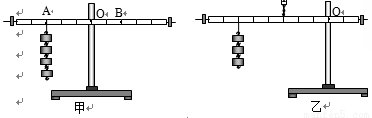
(1)实验前,将杠杆中点置于支架上,当杠杆静止时,发现杠杆右端下沉.此时,应把杠杆左端的平衡螺母向      (填“左”或“右”)调节,使杠杆在不挂钩码时,达到水平平衡状态。

(2)杠杆调节平衡后,小明在杠杆上A点处挂4个钩码,在B点处挂6个钩码杠杆恰

好在原位置平衡。于是小明便根据这次实验得出了杠杆的平衡条件为F1l1= F2l2。他这样

得出的结论是否合理?      ;理由是:                               

(3)实验结束后,小明提出了新的探究问题:“若支点不在杠杆的中点时,杠杆的平衡条件是否仍然成立?”于是小组同学利用如图乙所示装置进行探究,发现在杠杆左端的不同位置,用弹簧测力计竖直向上拉使杠杆处于水平平衡时,测出的拉力大小都与杠杆平衡条件不相符.其原因可能是:


(4)如图丙所示,长1.6m、粗细均匀的金属杆可以绕O点在竖直平面内自由转动,一个“拉力──距离传感器”竖直作用在杆上,并能使杆始终保持水平平衡。该传感器显示其拉力F与作用点到O点距离x的变化关系如图丙中图像所示。可知该金属杆重        N。


查看答案和解析>>

(共5分)如下图甲所示,小明在探究“杠杆的平衡条件”实验中所用的实验器材有:杠杆、支架、弹簧测力计、刻度尺、细线和质量相同的钩码若干个。
(1)实验前,将杠杆中点置于支架上,当杠杆静止时,发现杠杆右端下沉.此时,应把杠杆左端的平衡螺母向     (填“左”或“右”)调节,使杠杆在不挂钩码时,达到水平平衡状态。
(2)杠杆调节平衡后,小明在杠杆上A点处挂4个钩码,在B点处挂6个钩码杠杆恰
好在原位置平衡。于是小明便根据这次实验得出了杠杆的平衡条件为F1l1= F2l2。他这样
得出的结论是否合理?     ;理由是:                               
(3)实验结束后,小明提出了新的探究问题:“若支点不在杠杆的中点时,杠杆的平衡条件是否仍然成立?”于是小组同学利用如图乙所示装置进行探究,发现在杠杆左端的不同位置,用弹簧测力计竖直向上拉使杠杆处于水平平衡时,测出的拉力大小都与杠杆平衡条件不相符.其原因可能是:
                             
(4)如图丙所示,长1.6m、粗细均匀的金属杆可以绕O点在竖直平面内自由转动,一个“拉力──距离传感器”竖直作用在杆上,并能使杆始终保持水平平衡。该传感器显示其拉力F与作用点到O点距离x的变化关系如图丙中图像所示。可知该金属杆重       N。

查看答案和解析>>

(共5分)如下图甲所示,小明在探究“杠杆的平衡条件”实验中所用的实验器材有:杠杆、支架、弹簧测力计、刻度尺、细线和质量相同的钩码若干个。

(1)实验前,将杠杆中点置于支架上,当杠杆静止时,发现杠杆右端下沉.此时,应把杠杆左端的平衡螺母向     (填“左”或“右”)调节,使杠杆在不挂钩码时,达到水平平衡状态。
(2)杠杆调节平衡后,小明在杠杆上A点处挂4个钩码,在B点处挂6个钩码杠杆恰
好在原位置平衡。于是小明便根据这次实验得出了杠杆的平衡条件为F1l1= F2l2。他这样
得出的结论是否合理?     ;理由是:                               
(3)实验结束后,小明提出了新的探究问题:“若支点不在杠杆的中点时,杠杆的平衡条件是否仍然成立?”于是小组同学利用如图乙所示装置进行探究,发现在杠杆左端的不同位置,用弹簧测力计竖直向上拉使杠杆处于水平平衡时,测出的拉力大小都与杠杆平衡条件不相符.其原因可能是:
                             
(4)如图丙所示,长1.6m、粗细均匀的金属杆可以绕O点在竖直平面内自由转动,一个“拉力──距离传感器”竖直作用在杆上,并能使杆始终保持水平平衡。该传感器显示其拉力F与作用点到O点距离x的变化关系如图丙中图像所示。可知该金属杆重       N。

查看答案和解析>>

小明和小红用图甲所示的杠杆一起探究杠杆的平衡条件:
(1)先把杠杆的中点支在支架上,杠杆停在如图甲所示的位置,此时杠杆处于
平衡
平衡
(填“平衡”或“不平衡”)状态.为了使杠杆在水平位置平衡,可以调节右端的 平衡螺母,使它向
 (填“左”或“右”)移动.
(2)如乙图,如果弹簧测力计从M位置转到N位置用力使杠杆在水平位置处 于平衡,弹簧测力计的示数将变
变大
变大
,这是因为
力臂变小
力臂变小

(3)小明用调节好的杠杆进行了一次实验,所得数据如表:
动力/N 阻力/N 动力臂/cm 阻力臂/cm
4 2 3 6
于是他得出了杠杆的平衡条件:F1L1=F2L2.你认为他的结论可靠吗?
不可靠
不可靠
你的依据是
实验次数太少,结论不具普遍性
实验次数太少,结论不具普遍性

(4)小红用如图丙所示的方式悬挂钩码,杠杆也能水平平衡(杠杆上每格等距),但老师却提醒她不要采用这种方式.这主要是以下哪种原因
D
D
(选填字母).
A.一个人无法独立操作     B.需要使用太多的钩码
C.力臂与杠杆不重合       D.力和力臂数目过多
(5)如图丁所示,长1.6m、粗细均匀的金属杆可以绕O点在竖直平面内自由转动,一个“拉力--位移传感器”竖直作用在杆上,并能使杆始终保持水平平衡.该传感器显示其拉力F与作用点到O点距离x的变化关系如图戊所示.由图可知金属杆重
10
10
N.

查看答案和解析>>


同步练习册答案