甲.乙两位同学在“研究杠杆平衡条件 实验中: (1)实验前出现图甲情况.为了使杠杆在水平位置平衡.应将杠杆左端的螺母向 调.使杠杆在水平位置平衡目的是可以 . (2)实验过程中按图乙挂置钩码.则杠 杆 [选填“能 .“不能 ]在水 平位置平衡,为了使杠杆在水平位置平衡. 这时应将右边的钩码向 [填 “左 或“右 ]移动 格. (3)甲乙两同学分别得到下面两组数据和结论. 乙同学 动力 动力臂 阻力 阻力臂 7 4 2 14 6 4 8 3 4 5 2 10 动力动力臂=阻力阻力臂 甲同学 次数 动力 动力臂 阻力 阻力臂 1 4 5 5 4 结论 动力+ 动力臂=阻力+阻力臂 他们在交流时.甲组发现了自己实验结论的错误和产生错误的原因.你认为甲组产生错 误的原因有那些?甲组产生错误的原因: . 答案及评分说明 查看更多


题目列表(包括答案和解析)

甲、乙两位同学在“研究杠杆平衡条件”实验中:
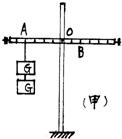
(1)实验前出现如图甲情况,为使杠杆在水平位置平衡,应将杠杆左端的螺母向
调(填“左”或“右”).实验中调节杠杆在水平位置平衡是为了
便于测量力臂
便于测量力臂

(2)实验过程中按图乙挂置钩码,则杠杆
不能
不能
(选填“能”、“不能”)在水平位置平衡;
为了使杠杆住水平位置平衡,这时应将右边的钩码向
(填“左”或“右”)移动
2
2
格.
(3)甲乙两同学分别得到下面两组数据和结论.
甲同学
次数 动力 动力臂 阻力 阻力臂
1 4 5 5 4
结论 动力+动力臂=阻力+阻力臂
乙同学
动力 动力臂 阻力 阻力臂
7 4 2 14
6 4 8 3
4 5 2 10
动力×动力臂=阻力×阻力臂
他们在交流时,甲组发现了自己实验结论的错误和产生错误的原因.你认为甲组产生错误的原因是:
实验次数太少,具有偶然性
实验次数太少,具有偶然性
单位不同的物理量不能直接相加
单位不同的物理量不能直接相加

查看答案和解析>>

甲、乙两位同学在“研究杠杆平衡条件”实验中:
(1)实验前出现如图甲情况,为使杠杆在水平位置平衡,应将杠杆左端的螺母向________调(填“左”或“右”).实验中调节杠杆在水平位置平衡是为了________.
(2)实验过程中按图乙挂置钩码,则杠杆________(选填“能”、“不能”)在水平位置平衡;
为了使杠杆住水平位置平衡,这时应将右边的钩码向________(填“左”或“右”)移动________格.
(3)甲乙两同学分别得到下面两组数据和结论.
甲同学
次数动力动力臂阻力阻力臂
14554
结论动力+动力臂=阻力+阻力臂
乙同学
动力动力臂阻力阻力臂
74214
6483
45210
动力×动力臂=阻力×阻力臂
他们在交流时,甲组发现了自己实验结论的错误和产生错误的原因.你认为甲组产生错误的原因是:________,________.

查看答案和解析>>

甲、乙两位同学在“研究杠杆平衡条件”实验中:
(1)实验前出现如图甲情况,为使杠杆在水平位置平衡,应将杠杆左端的螺母向______调(填“左”或“右”).实验中调节杠杆在水平位置平衡是为了______.
(2)实验过程中按图乙挂置钩码,则杠杆______(选填“能”、“不能”)在水平位置平衡;
为了使杠杆住水平位置平衡,这时应将右边的钩码向______(填“左”或“右”)移动______格.
(3)甲乙两同学分别得到下面两组数据和结论.
甲同学
次数动力动力臂阻力阻力臂
14554
结论动力+动力臂=阻力+阻力臂
乙同学
动力动力臂阻力阻力臂
74214
6483
45210
动力×动力臂=阻力×阻力臂
他们在交流时,甲组发现了自己实验结论的错误和产生错误的原因.你认为甲组产生错误的原因是:______,______.

查看答案和解析>>

28、某同学在“研究杠杆平衡条件”的实验中,进行了如下实验操作:
a.把杠杆的中点支在支架上;
b.把钩码挂在杠杆的两边,改变钩码的位置使杠杆在水平位置平衡;
c.记下两边的钩码的重,用尺量出它们的力臂,记下实验数据;
d.改变力和力臂数值,做三次实验;
e.求出各次实验的动力乘以动力臂和阻力乘以阻力臂数值.
(1)请你指出该同学在操作过程中漏掉了一个重要步骤,请补上这个重要的步骤:
调节平衡螺母,使杠杆在水平位置平衡

(2)如果实验中所用钩码的质量都相等,如图所示,如果在甲图杠杆的B点处应该挂
4
个钩码,才能使杠杆在水平位置平衡;平衡后若再给两边分别加挂上同样的重物,则杠杆将
左端下沉
(选填“仍平衡”、“左端下沉”或“右端下沉”)

(3)如果在乙图中杠杆的C点处改用弹簧测力计拉,为了使杠杆在水平位置平衡时弹簧测力计的示数最小,则应沿
竖直向上
方向拉弹簧测力计.

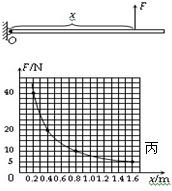
(4)如图丙所示,长1.6m、粗细均匀的金属杆可以绕O点在竖直平面内自由转动,一个“拉力──距离传感器”竖直作用在杆上,并能使杆始终保持水平平衡.该传感器显示其拉力F与作用点到O点距离x的变化关系如图丙中图象所示.可知该金属杆重
10
N.

查看答案和解析>>

某同学在“研究杠杆平衡条件”的实验中,进行了如下实验操作:
a.把杠杆的中点支在支架上;
b.把钩码挂在杠杆的两边,改变钩码的位置使杠杆在水平位置平衡;
c.记下两边的钩码的重,用尺量出它们的力臂,记下实验数据;
d.改变力和力臂数值,做三次实验;
e.求出各次实验的动力乘以动力臂和阻力乘以阻力臂数值.
(1)请你指出该同学在操作过程中漏掉了一个重要步骤,请补上这个重要的步骤:
________;
(2)如果实验中所用钩码的质量都相等,如图所示,如果在甲图杠杆的B点处应该挂________个钩码,才能使杠杆在水平位置平衡;平衡后若再给两边分别加挂上同样的重物,则杠杆将________(选填“仍平衡”、“左端下沉”或“右端下沉”)

(3)如果在乙图中杠杆的C点处改用弹簧测力计拉,为了使杠杆在水平位置平衡时弹簧测力计的示数最小,则应沿________方向拉弹簧测力计.

(4)如图丙所示,长1.6m、粗细均匀的金属杆可以绕O点在竖直平面内自由转动,一个“拉力──距离传感器”竖直作用在杆上,并能使杆始终保持水平平衡.该传感器显示其拉力F与作用点到O点距离x的变化关系如图丙中图象所示.可知该金属杆重________N.

查看答案和解析>>


同步练习册答案