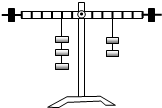
(三)杠杆的平衡:杠杆在动力和阻力作用下静止或匀速转动.称为杠杆平衡. 探究杠杆的平衡时.动力.阻力.动力臂.阻力臂之间的关系? 猜想与假设: 实验验证: 实验表格:每个钩码受的重力为G 实验结论:杠杆平衡条件是“动力乘动力臂等于阻力乘阻力臂 F1×L1=F2×L2 讨论:当L1>L2时.F1<F2.省力杠杆 当L1<L2时.F1>F2.费力杠杆 L1=L2时.F1=F2.等臂杠杆 天平是 杠杆 核桃夹是 杠杆 撬棒是 杠杆 筷子是 杠杆 [模拟试题] 1. 下图中给出了一些杠杆实例.请找出它们的支点.动力.阻力.并画出它们的杠杆示意图. 2. 画出下图中各杠杆实例的动力臂和阻力臂.并指出是省力还是费力的杠杆? 3. 在下图中.测力计对杠杆的拉力的力臂与钩码对杠杆的拉力的力臂之比为7:3.测力计的示数是4.2牛.杠杆自重忽略不计.那么钩码有多重? 4. 请对下面的杠杆进行分类.并说明你的分类方法. 5. 观察你家的自行车.指出自行车中的杠杆.至少写出三个. 【查看更多】


题目列表(包括答案和解析)

在研究杠杆的平衡条件实验中:
(1)如图甲所示,当杠杆平衡时,F1L1
>
>
F2L2(>/=/<);
(2)下表是某实验小组测得的三组数据:分析表中数据得到结论是
动力×动力臂=阻力×阻力臂
动力×动力臂=阻力×阻力臂
;

实验次数 动力 F1/N 动力臂 L1/cm 阻力 F2/N 阻力臂 L2/cm
1 2 3 3 2
2 3 4 6 2
3 10 1 2 5
(3)在实验中,如图乙所示,在F1处挂两个钩码,用弹簧测力计在A1处用最小的力拉杠杆,使杠杆在水平位置平衡,则这个力最小为
6
6
N,其方向是
竖直向上
竖直向上
(每个钩码重为0.5N,下同).
(4)在上面的实验中(如图乙),如果在D1点挂4个钩码,用弹簧测力计使杠杆在水平位置平衡,请你设计一种实验方案,并写出方案中拉力的方向和弹簧测力计的读数.

查看答案和解析>>

在探究“杠杆的平衡条件”实验中.
(1)把杠杆的中点支在支架上,调节平衡螺母,使杠杆在
水平
水平
位置平衡;
(2)杠杆平衡后,在往后的实验过程中
不能
不能
(选填“能”或“不能”)再调节两侧的平衡螺母;
(3)改变力和力臂的数值,做了三次实验,并将实验数据记录在下表中:
实验次数 动力F1/N 动力臂l1/cm 阻力F2/N 阻力臂l2/cm
1 0.5 20 1 10
2 1 15 1.5 10
3 2 15 1.5 20
通过分析表格中的数据,可得到杠杆的平衡条件是
F1l1=F2l2
F1l1=F2l2
;
(4)实验中多次测量的目的是
排除偶然性,得到普遍的规律
排除偶然性,得到普遍的规律
.
(5)杠杆平衡后,如图所示,在两侧钩码下各减少一个相同的钩码,则杠杆的
左端
左端
下沉(选填“左端”、“右端”).

查看答案和解析>>

在“研究杠杆平衡条件”的实验中:
(1)应先调节杠杆两端的平衡螺母,使杠杆在
水平
水平
位置平衡,如发现杠杆左端偏高,则可将右端的平衡螺母向
左
左
调节,或将左端的平衡螺母向
左
左
调节.
(2)实验数据如表所示,通过分析数据可得出的结论是
动力×动力臂=阻力×阻力臂
动力×动力臂=阻力×阻力臂
.
次数 动力(N) 动力臂(cm) 阻力(N) 阻力臂(cm)
1 0.98 5.0 0.49 10.0
2 1.96 15.0 2.94 10.0
(3)实验中改变支点两侧的钩码位置和个数,用同样的方法一般要做三次,得到三组数据并进行分析.这样做的目的是
避免偶然性,得到普遍规律
避免偶然性,得到普遍规律
.

查看答案和解析>>

为探究“杠杆的平衡条件”的实验装置.实验中:
(1)开始时,如发现杠杆左端偏高,则可将右端的平衡螺母向
左
左
调节,或将左端的平衡螺母向
左
左
调节,使杠杆处于
水平位置平衡
水平位置平衡
,目的是
便于测量力臂,同时消除杠杆自重对实验的影响
.

图是小明同学三次实验的情景,实验时所用的每个钩码重0.5N,杠杆上每一格长5cm,部分实验数据已记录在下表中.
实验次数 动力F1/N 动力臂L1/cm 阻力F2/N 阻力臂L2/cm
1 1.5 10 1
15
15
2 1 20
2
2
10
3 1 20 1.5 10
(2)将表格中的实验数据补充完整.
(3)小明的第3次实验数据存在错误,其错误是
动力臂读错了
动力臂读错了
.
(4)在实验中,若保持钩码的只数和位置不变,使弹簧测力计由斜向下拉改为竖直向下拉,则弹簧测力计的示数将
变小
变小
.(填“变大”、“变小”或“不变”)

查看答案和解析>>

在“研究杠杆平衡条件”实验中

(1)实验前出现图甲所示情况,为了使杠杆在水平位置平衡,应将杠杆左端的螺母A向
右
右
调(填“左”或“右”)
(2)实验过程中出现图乙所示情况,为了使杠杆在水平位置平衡,这时应将右边的钩码向
右
右
(填“左”或“右”)移动
2
2
格.
(3)图乙中杠杆水平平衡后,在杠杆左右两边钩码下同时加一个相同的钩码,这时杠杆将
顺时针转动
顺时针转动
.(填“保持水平平衡”、“顺时针转动”或“逆时针转动”)
(4)实验过程中,小芳发现用两个钩码可以平衡三个钩码,如图丙所示,小芳还观察到两侧钩码到支点的距离不等,于是她想,杠杆平衡,不能只看动力和阻力的大小,可能还与力的作用点到支点的距离有关.于是她反复做了几次实验,分析得出杠杆的平衡条件为:动力×支点到动力作用点的距离=阻力×支点到阻力作用点的距离,老师看后,指出了她的不足之处,可是小芳感到迷惑不解,“通过实验得出的结论怎么可能有问题呢?”老师拿来一个弹簧测力计,把测力计的挂钩挂在图中A点上…小芳明白了.
①请你简要说明老师是怎样做的.
②请你将小芳得出的杠杆平衡条件的结论纠正:

查看答案和解析>>


同步练习册答案